تم برمجة الروبوتات لأداء روتينات رقص، ولكن غالبًا ما تكون محاولاتها نتائجها حركات غير مريحة، وأخطاء، أو حتى حوادث. يثير هذا الظاهرة تساؤلات حول حدود تكنولوجيا الروبوتات الحالية والتحديات المرتبطة بتقليد الحركة الإنسانية. حدثت واحدة من الحوادث الملحوظة في مارس 2026 في مطعم هايدلاو لوعاء الحار في كاليفورنيا. تعطل روبوت مصمم لإمتاع الضيوف بأداء رقص، حيث أرسل الصحون والعصي الطائرة في كل الاتجاهات عندما خرج عن السيطرة. وأرجع المطعم الحادث إلى وضع الروبوت بالقرب من طاولة تناول الطعام، مما أثر على حركته. وبالمثل، في يونيو 2025، قدم روبوتات سبوت من بوسطن ديناميكس رقصة متزامنة في برنامج "أمريكا جوت تالنت". خلال الروتين، تجمد أحد الروبوتات بشكل غير متوقع أثناء الأداء، مما سلط الضوء على عدم القدرة على التنبؤ بحركات الروبوت في البيئات الديناميكية. (heise.de) تسليط الضوء على هذه الحوادث يبرز التحديات في برمجة الروبوتات لأداء مهام معقدة مثل الرقص. على عكس البشر، تفتقر الروبوتات إلى القدرة الفطرية على التكيف مع العقبات غير المتوقعة أو التغيرات في بيئتها. عادةً ما تكون حركاتها مسبقة البرمجة ويمكن أن تتعطل بسبب انحرافات طفيفة عن الظروف المتوقعة. تهدف مجالات الكوريو روبوتيكس، التي تجمع بين الرقص والروبوتات، إلى معالجة هذه التحديات من خلال تطوير روبوتات قادرة على حركات أكثر سلاسة وتكيفًا. ومع ذلك، يبقى تحقيق أداء رقص شبيه بالبشر عائقًا كبيرًا بسبب التعقيدات المرتبطة بتقليد التنسيق الدقيقة والتوقيت الموجودان في الرقص البشري. في الختام، بينما حققت الروبوتات تقدمًا ملحوظًا في مجالات متعددة، غالبًا ما تفشل محاولاتها في الرقص بسبب القيود التقنية والتحديات الفطرية المرتبطة بتقليد الحركة البشرية. مع تقدم التكنولوجيا، قد نرى تحسينات في أداء الرقص الروبوتي، لكن في الوقت الحالي، تظل حركات رقصهم عملاً قيد التقدم.
 💻 technology
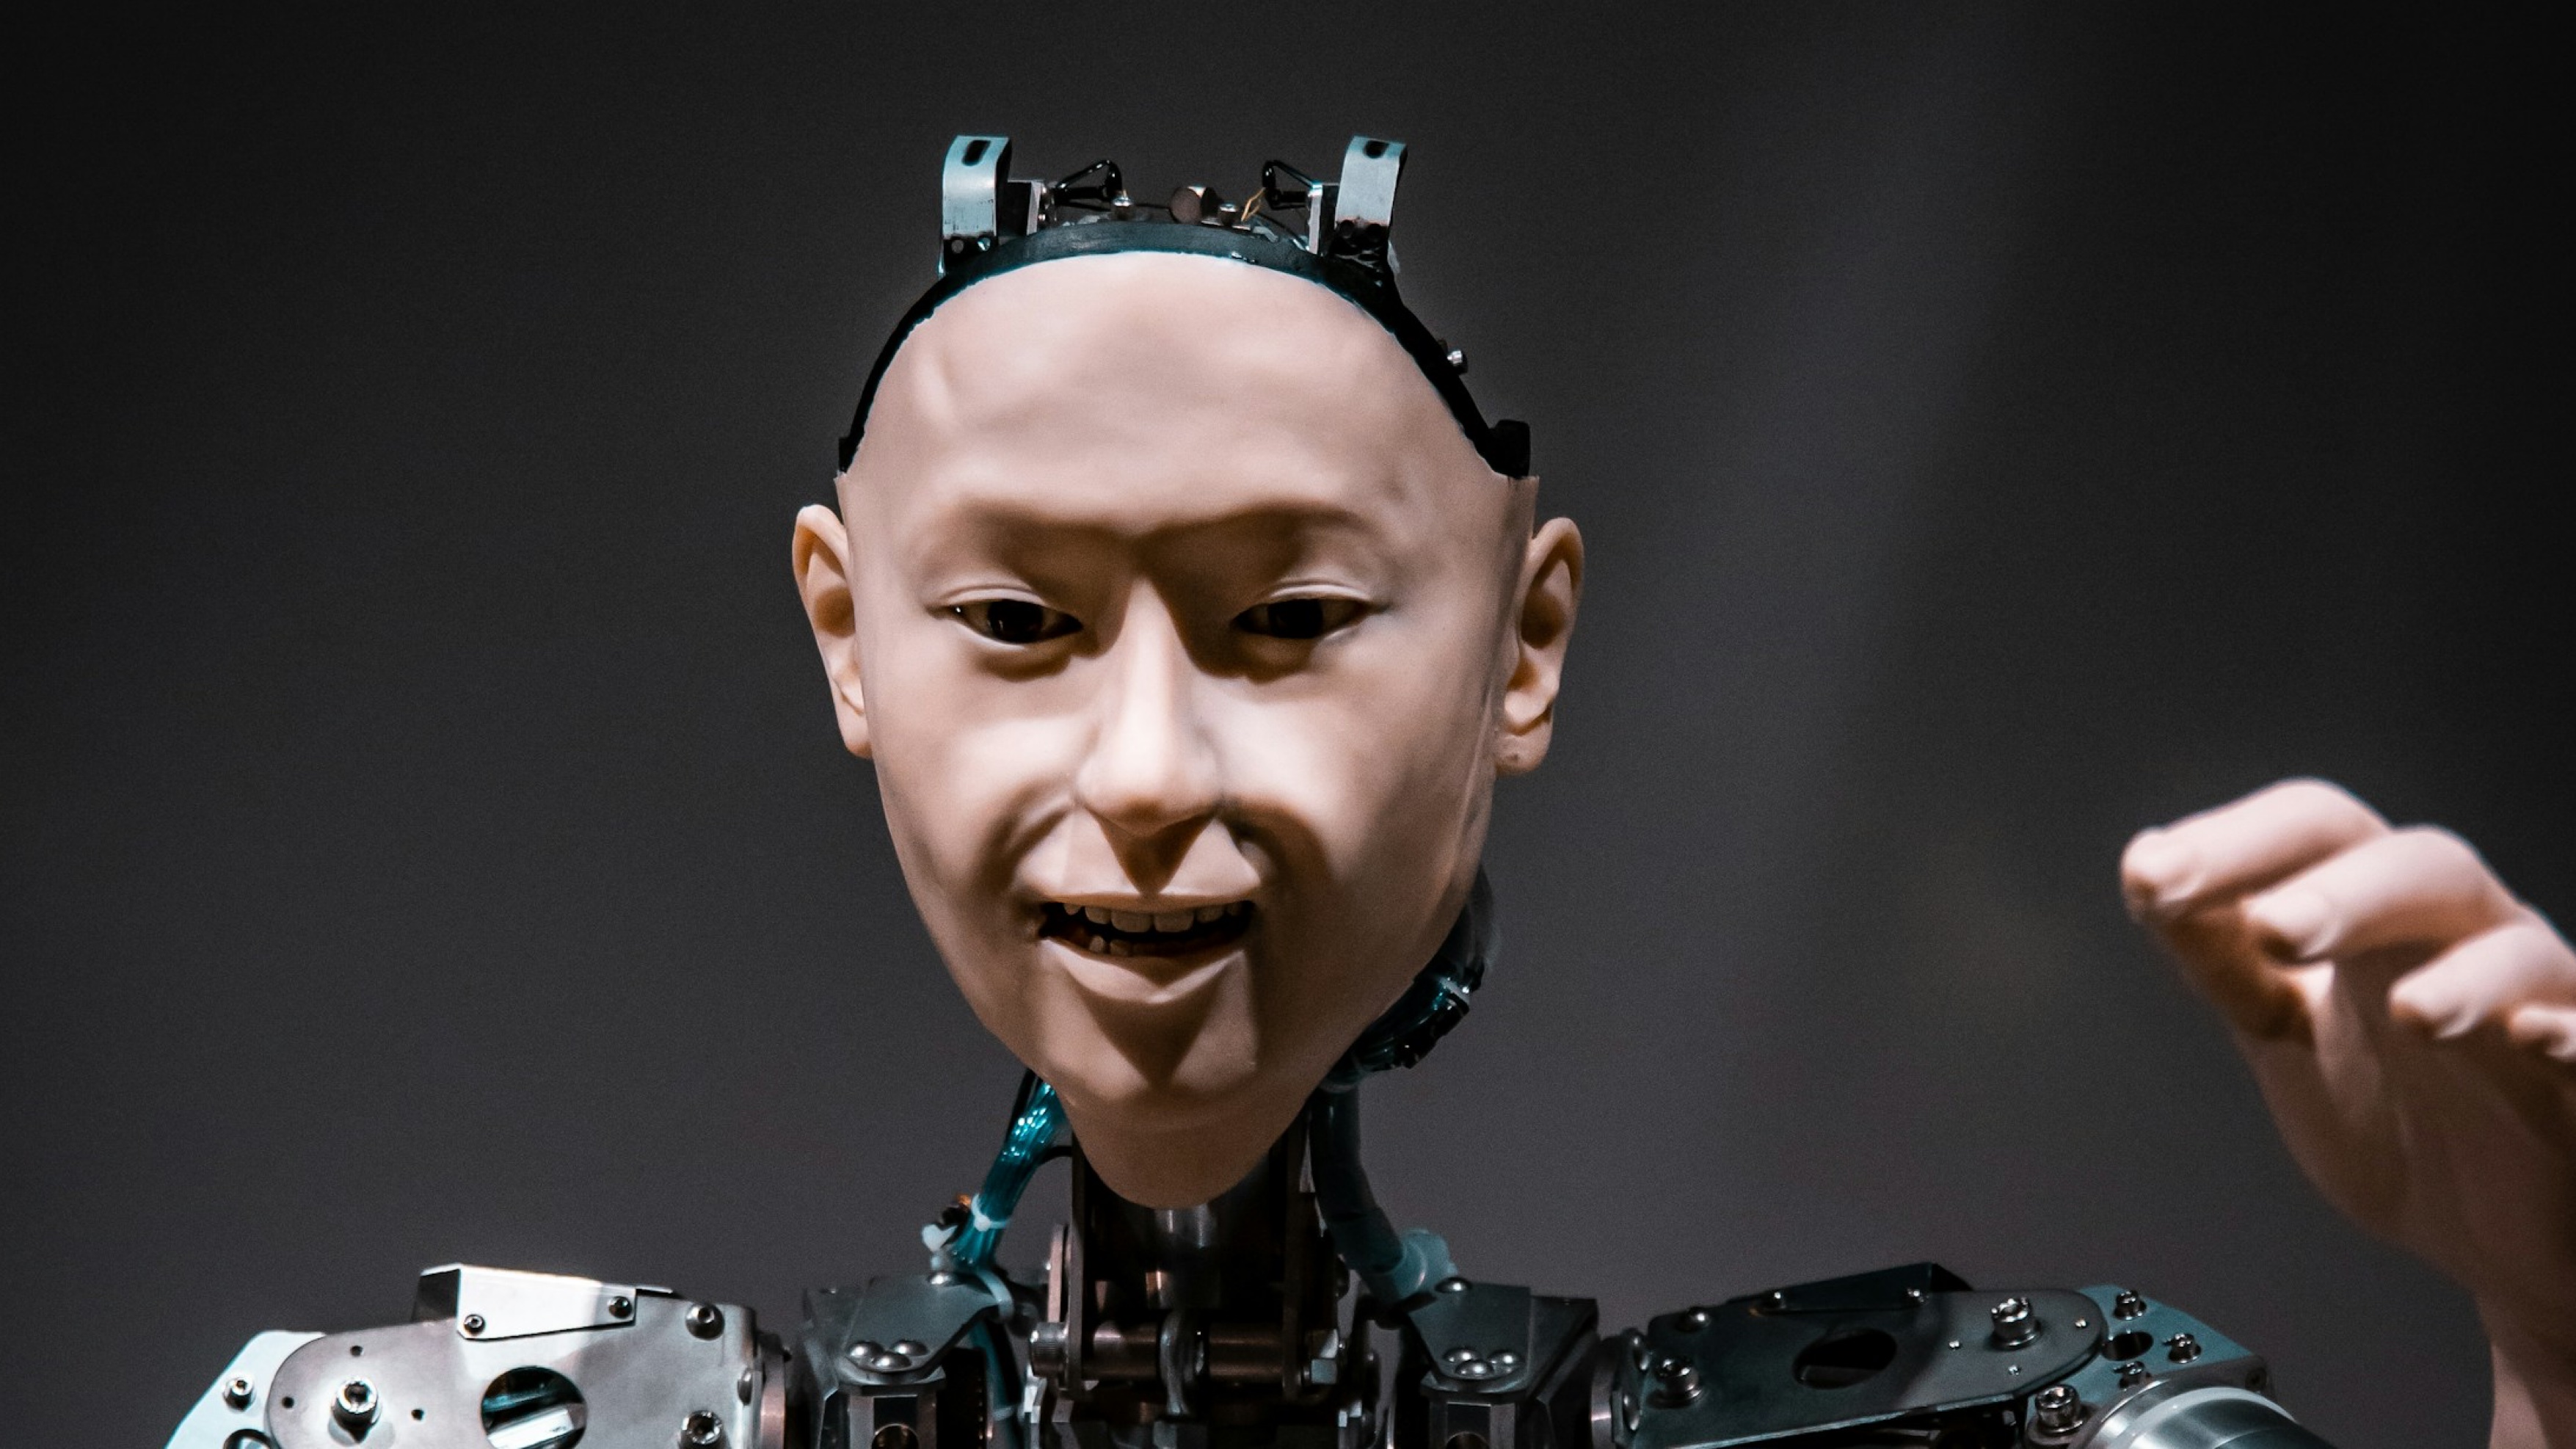
لماذا ترقص الروبوتات بشكل غير مريح؟
تحاول الروبوتات أداء روتينات رقص وغالبًا ما تتعثر أو تحدث أخطاء أو حتى تسبب فوضى. لكن لماذا تكافح هذه الآلات الميكانيكية لتحريك أجسادها؟
رأيي
تسلط الفشلات المتكررة للروبوتات التي تحاول الرقص الضوء على حقيقة أساسية: تعتبر التكنولوجيا، مهما كانت متقدمة، لا تزال بعيدة جدًا قبل أن تستطيع حقًا التقليد الدقيق لحركة الإنسان. هذه الحوادث ليست مجرد أخطاء تقنية؛ بل تعكس القيود الأوسع لتكنولوجيا الروبوتات الحالية. حتى نتمكن من تطوير روبوتات يمكنها التكيف مع عدم القدرة على التنبؤ بالعالم الحقيقي، ستبقى عروض رقصهم أكثر طرافة من كونها مثيرة.
ماذا سيحدث بعد ذلك
مع استمرار تطور تكنولوجيا الروبوتات، يمكننا أن نتوقع تحسينات تدريجية في حركة وأداء الروبوتات. ومع ذلك، سيتطلب تحقيق قدرات رقص شبيهة بالبشر اختراقات في الذكاء الاصطناعي وتعلم الآلة. في المستقبل القريب، قد نرى روبوتات قادرة على حركات أكثر سلاسة، لكن ما إذا كانت تستطيع رقص فعلًا مثل البشر سيبقى غير مؤكد.
ما يخبرنا به التاريخ
إن مفهوم الروبوتات التي تحاول أداء مهام شبيهة بالبشر ليس جديدًا. في السبعينيات، تم اقتراح نظرية "الوادي الغريب" لشرح الانزعاج الذي يشعر به البشر عند التفاعل مع الروبوتات التي تشبه البشر تقريبًا، ولكن ليست تمامًا. تظل هذه النظرية ذات صلة اليوم مع مشاهدتنا لتفاعلات مماثلة مع عروض رقص روبوتية.
تأثير السوق
تواصل صناعة الروبوتات الاستثمار بشكل كبير في تحسين قدرة الروبوتات على الحركة والتكيف. شركات مثل بوسطن ديناميكس تكون في طليعة هذا البحث، حيث تعرض روبوتات سبوت قدرات حركة متقدمة. ومع ذلك، يمكن أن تؤثر الحوادث مثل التي تم وصفها على تصورات العامة وقبول تكنولوجيا الروبوتات، مما قد يؤثر على الاتجاهات الاستثمارية في هذا القطاع.