机器人被编程以执行舞蹈套路,但它们的尝试通常导致笨拙的动作、故障甚至事故。这个现象引发了关于当前机器人技术局限性以及复制类人动作挑战的问题。 2026年3月,在加州的一家海底捞火锅店发生了一起值得注意的事件。一台旨在通过舞蹈表演来娱乐食客的机器人出现故障,失控时摔飞了盘子和筷子。餐厅将这一事故归因于机器人离餐桌太近,影响了它的运动。 同样,在2025年6月,波士顿动力公司的Spot机器人在《美国达人秀》中表演了一段同步舞蹈。在表演过程中,一台机器人意外中途停滞,突显了动态环境中机器人的运动不可预测性。(heise.de) 这些事件突显了编程机器人执行复杂任务(如跳舞)的挑战。与人类不同,机器人缺乏适应环境中意外障碍或变化的先天能力。它们的动作通常是预先编程的,轻微的偏差就可能打乱其预期的动作。 结合舞蹈和机器人技术的编舞机器人学(choreorobotics)领域,旨在通过开发能够进行更流畅和适应性移动的机器人来解决这些挑战。然而,由于复制人类舞蹈中固有的细腻协调和时机的复杂性,达到类人舞蹈表演仍然是一个重要的障碍。 总之,尽管机器人在各个领域取得了重大进展,但由于技术限制和模仿人类动作的内在挑战,它们的舞蹈尝试通常不尽如人意。随着技术的进步,我们可能会看到机器人舞蹈表演的改善,但就现在而言,它们的舞姿仍然是一个渐进的过程。
 💻 technology
为什么机器人跳舞这么笨拙?
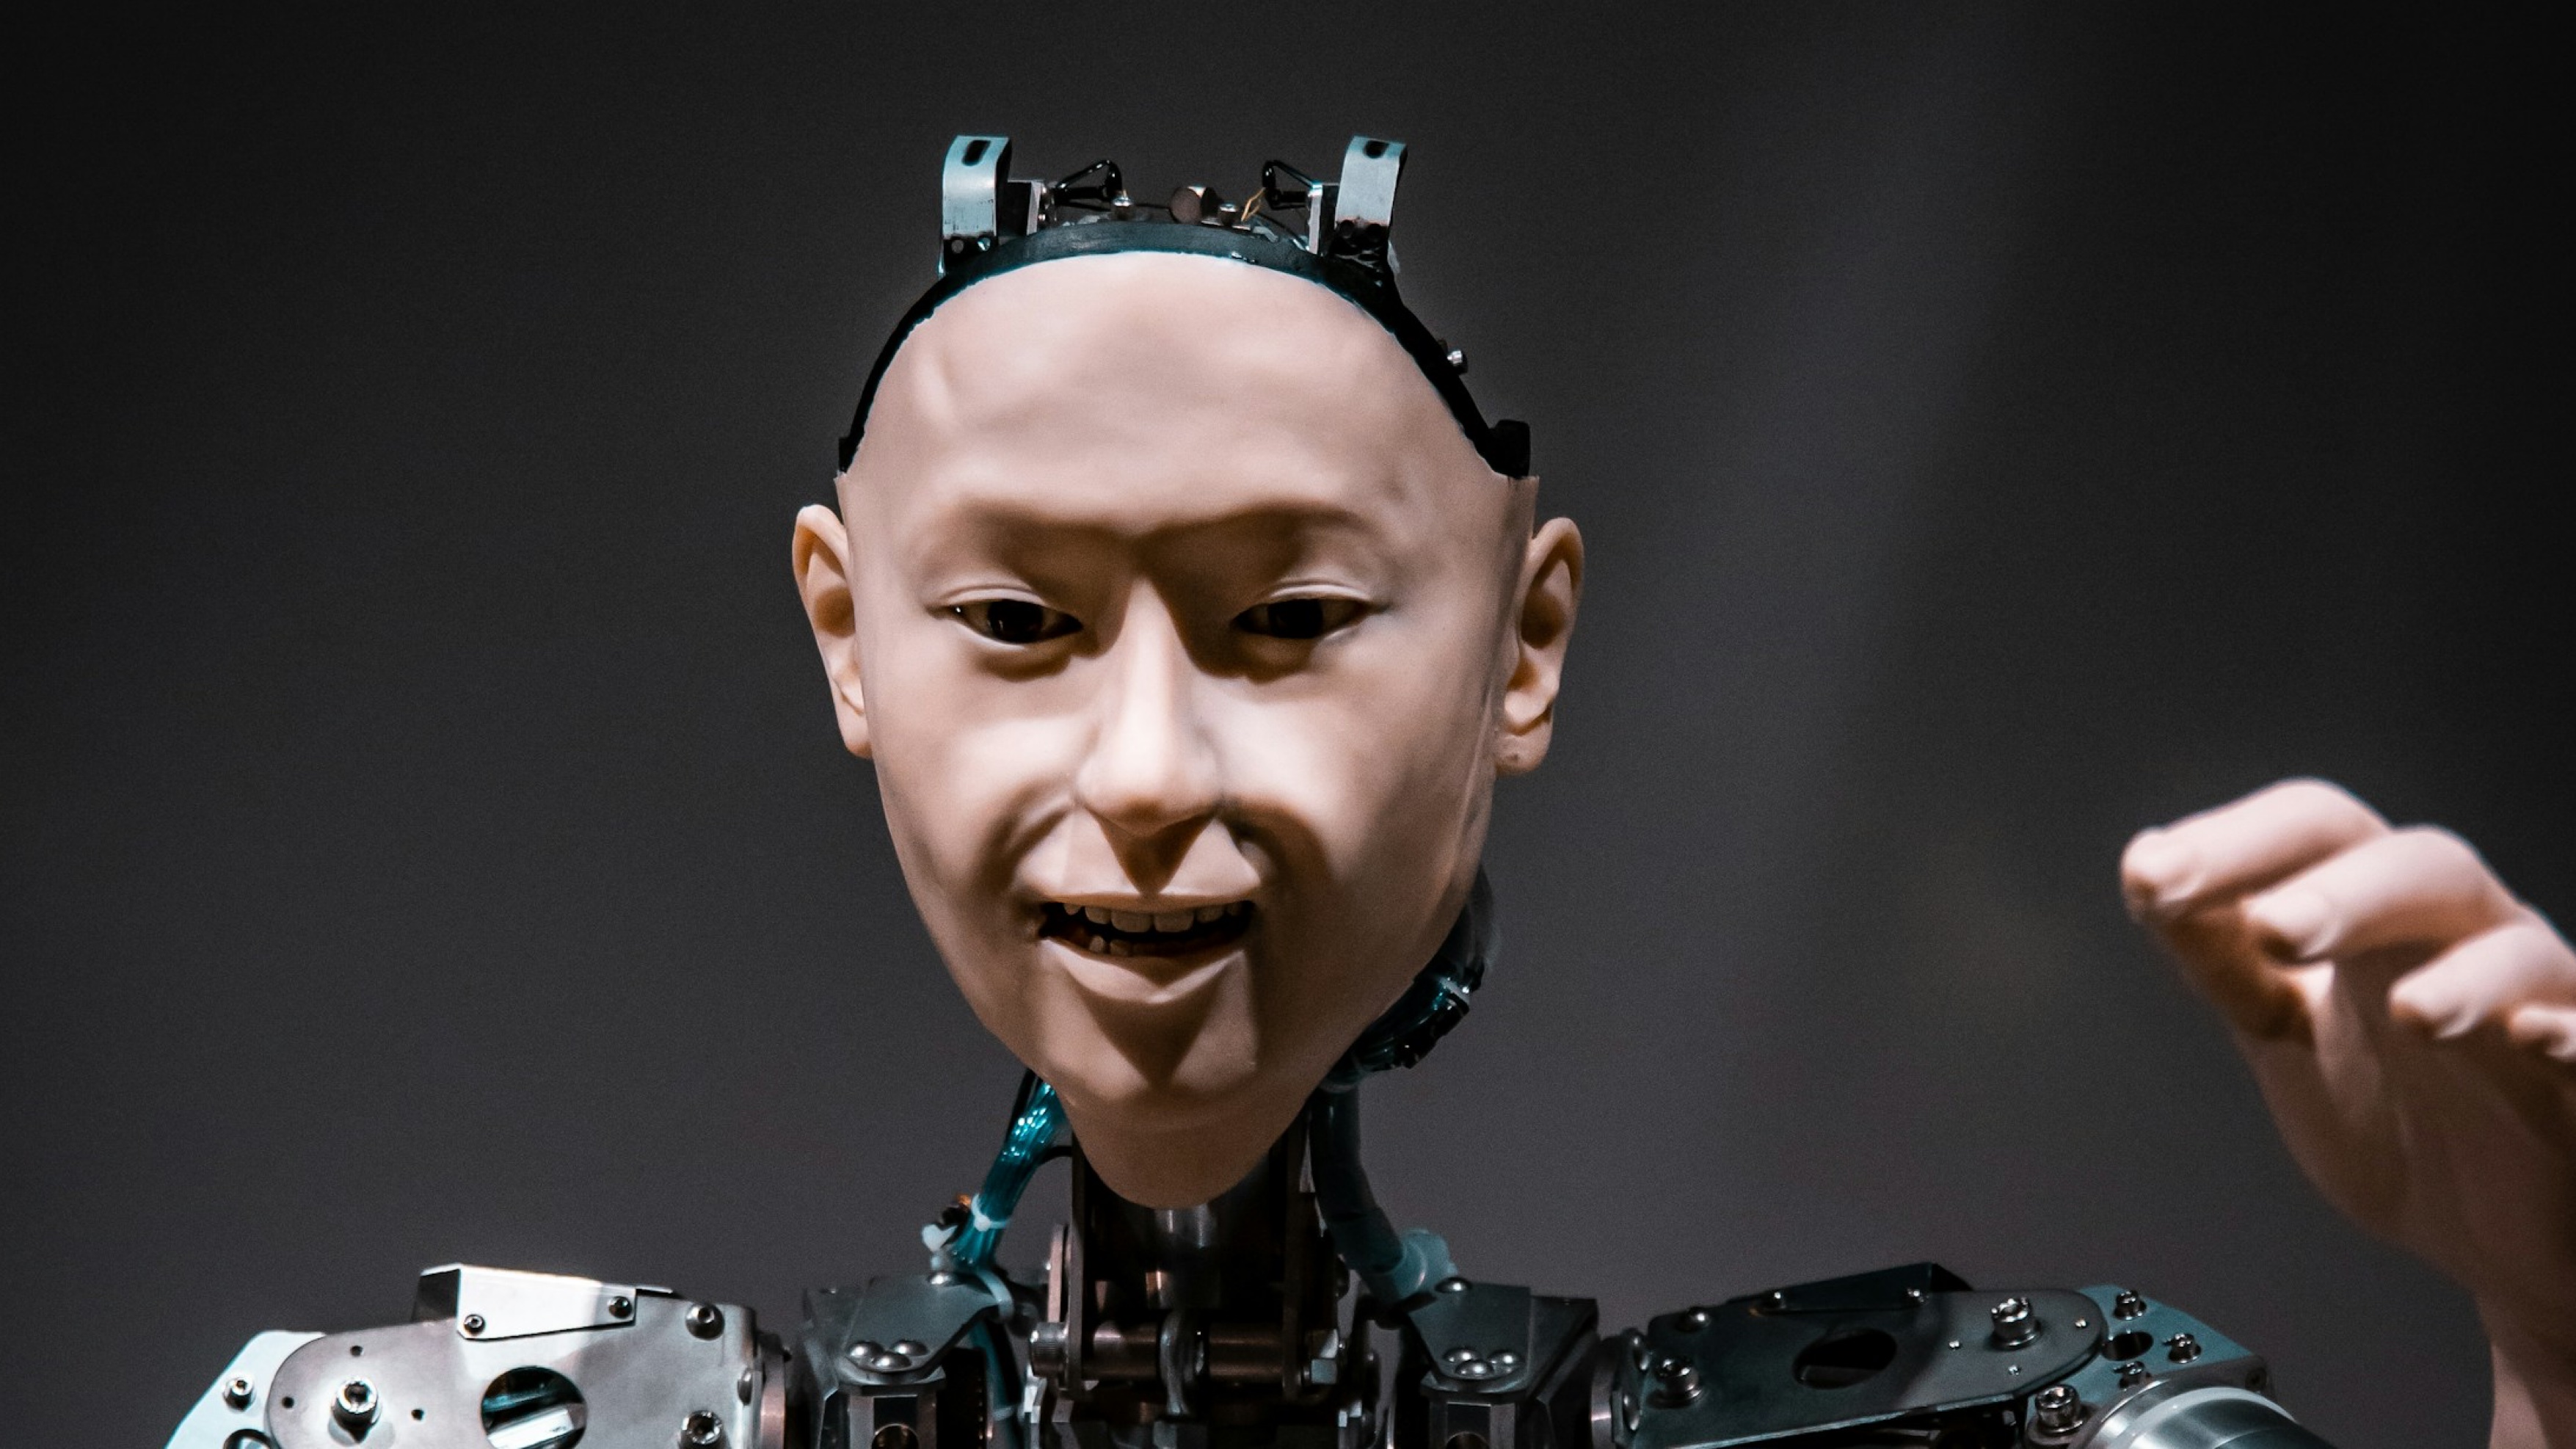
试图进行舞蹈表演的机器人常常会跌跌撞撞、故障,甚至引发混乱。但是,为什么这些机械表演者在节奏感上如此挣扎?
我的看法
机器人反复失败尝试跳舞突显了一个基本真理:无论技术多么先进,要真正模仿人类动作仍有很长的路要走。这些事件不仅仅是技术故障;它们反映了当前机器人技术的更广泛局限性。在我们能够开发出能够适应现实世界不可预测性的机器人之前,它们的舞蹈表演将更多地显得滑稽而非迷人。
接下来会发生什么
随着机器人技术的不断发展,我们可以期待机器人运动和表现的渐进改善。然而,达到类人舞蹈能力将需要人工智能和机器学习的突破。在不久的将来,我们可能会看到能够进行更流畅动作的机器人,但它们是否能够真正像人类一样跳舞仍然有待观察。
历史告诉我们什么
机器人尝试执行类人任务的概念并不新鲜。在1970年代,提出了“致命的谷”('uncanny valley')理论,以解释人类在与几乎但又不完全类人机器人的互动时感到的不适。这一理论在今天仍然相关,因为我们观察到人们对机器人舞蹈表演反应相似。
市场影响
机器人产业继续大量投资于改善机器人运动能力和适应性。像波士顿动力这样的公司处于这项研究的前沿,其Spot机器人展现了先进的运动能力。然而,像所描述的这些事件可能会影响公众对机器人技术的看法和接受度,从而影响市场趋势和该领域的投资。